
El valor estratégico del Anduril DIVE-LD

Por Mohammad Molaei
En la madrugada del 8 de septiembre de 2026, en las aguas de la entrada del estrecho de Ormuz, las fuerzas navales del Cuerpo de la Guardia Revolucionaria Islámica (CGRI) rastrearon, interceptaron y recuperaron una de las plataformas submarinas no tripuladas más avanzadas de la Armada de los Estados Unidos.
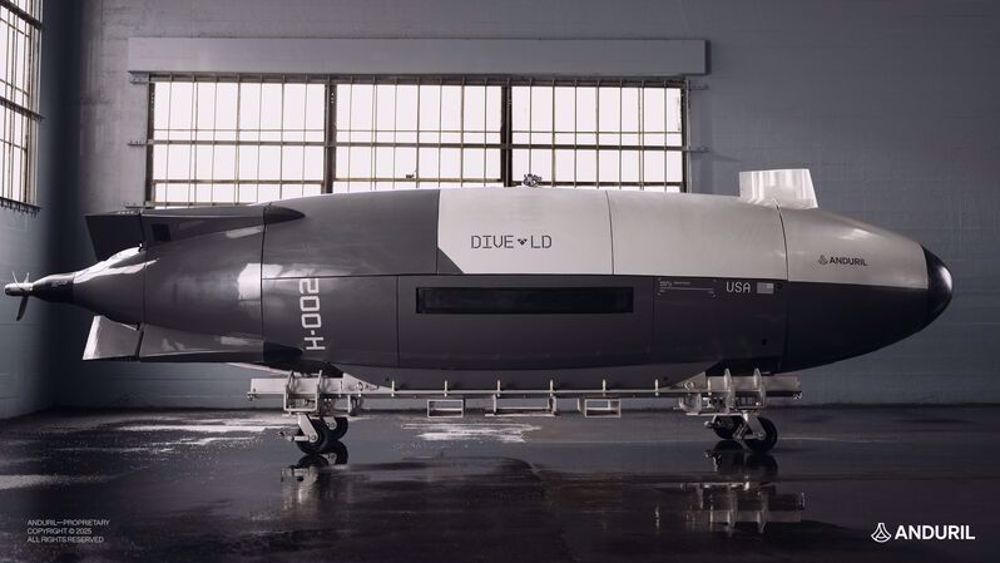
Los medios de comunicación identificaron la embarcación como un Anduril DIVE-LD, un vehículo submarino autónomo de gran diámetro entregado al Grupo Uno de Vehículos Submarinos No Tripulados de la Armada de los Estados Unidos apenas un año antes.
Washington aún no ha confirmado la incautación, aunque una fuente militar estadounidense ha reconocido en informes de los medios de comunicación que un dron submarino estadounidense sufrió un «fallo» en la zona, una admisión que, al menos, confirma la versión iraní sin lugar a dudas.
La propia descripción de la operación por parte de la Guardia Revolucionaria Islámica, recogida en un comunicado emitido el martes por la noche, calificó la recuperación como una «compleja operación de inteligencia y sobre el terreno».
«Uno de los vehículos submarinos no tripulados más avanzados del ejército estadounidense fue incautado por las fuerzas armadas iraníes en la entrada del estrecho de Ormuz», declaró la Armada de la Guardia Revolucionaria Islámica, añadiendo que se publicarían pruebas fotográficas y de vídeo del sistema capturado.
Las imágenes publicadas posteriormente mostraron un casco cilíndrico de color gris y blanco, parcialmente sumergido, con las marcas de Anduril e identificadores de serie de la Armada de los Estados Unidos, que coinciden con el diseño conocido de la plataforma.

Anatomía de un UUV de gran diámetro: ingeniería del DIVE-LD
Para comprender lo que ha caído en manos iraníes, es necesario entender qué es realmente una plataforma de esta clase a nivel de ingeniería, no como una caja negra, sino como un sistema integrado de estructuras de presión, almacenamiento de energía, navegación y sensores que, en conjunto, permiten que un vehículo no tripulado de tres toneladas métricas opere de forma independiente a profundidades abisales durante más de una semana seguida.
Diseño estructural y del casco de presión
El casco del DIVE-LD, de 5,8 metros de largo y 1,2 metros de diámetro, está diseñado para operar a una profundidad de 6.000 metros, un requisito de diseño que lo sitúa firmemente en la categoría de vehículos submarinos no tripulados (UUV) de gran diámetro capaces de operar a profundidades oceánicas completas, comparables en su rango operativo a los vehículos de investigación de inmersión profunda, en lugar de los típicos drones litorales de detección de minas, que rara vez superan los pocos cientos de metros de profundidad nominal.
A 6.000 metros de altitud, la presión ambiente supera las 600 atmósferas, o aproximadamente 8.800 libras por pulgada cuadrada, una carga que un recipiente a presión cilíndrico de este diámetro solo puede soportar mediante una combinación de selección de materiales del casco y diseño geométrico.
Los vehículos submarinos no tripulados (UUV) de gran diámetro para esta clase de profundidad suelen construirse con secciones de presión de aleación de titanio de alta resistencia (comúnmente Ti-6Al-4V) para los compartimentos de electrónica y baterías, o con módulos de flotabilidad de espuma sintáctica unidos al casco de presión principal para compensar el peso de las secciones estructurales más pesadas.
La relación resistencia-peso del titanio y su resistencia a la corrosión en agua de mar lo convierten en la opción estándar para las secciones portantes de un vehículo de esta clase, mientras que los carenados externos no presurizados, la cubierta hidrodinámica exterior visible en las fotografías de la embarcación recuperada, suelen ser de material compuesto o polímero reforzado, diseñados exclusivamente para la eficiencia hidrodinámica en lugar de la resistencia a la presión, ya que se inundan libremente y se igualan con la presión ambiental del mar en lugar de sellarla.

Propulsión y control
Anduril ha declarado específicamente que el DIVE-LD utiliza propulsión eléctrica de accionamiento directo, lo que significa que el propulsor (ya sea una hélice abierta o una configuración de bomba-chorro con conducto, práctica habitual para reducir el ruido de cavitación y mejorar la eficiencia a la velocidad de crucero del vehículo) está acoplado directamente a un motor eléctrico sin una caja de cambios intermedia.
Se trata de una elección de diseño deliberada en cuanto a la firma acústica: el engranaje es una fuente persistente de ruido tonal en la propulsión submarina, y la eliminación de esa etapa mecánica reduce la detectabilidad del vehículo por parte de los sistemas de sonar pasivos, un requisito fundamental para una plataforma destinada a operar de forma encubierta en aguas tan vigiladas como el estrecho de Ormuz.
El control de la actitud y la profundidad en un vehículo submarino no tripulado (UUV) de esta clase se gestiona normalmente mediante una combinación de superficies de control (aletas o planos en la popa, a veces también en la proa) para maniobras dinámicas, y un sistema de flotabilidad variable, un mecanismo basado en pistones o vejigas que ajusta la flotabilidad neta del vehículo desplazando un pequeño volumen de aceite o agua de mar, para mantener la profundidad y la posición con precisión sin gastar energía propulsora, lo que resulta especialmente valioso durante las fases de permanencia prolongadas de una misión de inteligencia, vigilancia y reconocimiento (ISR) o hidrográfica.
Arquitectura energética
Mantener un funcionamiento totalmente autónomo durante un máximo de 10 días sin salir a la superficie, con el consumo de energía necesario para el funcionamiento de la propulsión, el procesamiento de la navegación y las cargas útiles de sensores activos, exige una solución de almacenamiento de energía de alta densidad.
Los vehículos submarinos no tripulados (UUV) de esta categoría de desplazamiento y autonomía suelen depender de bancos de baterías de iones de litio o polímero de litio alojados en una sección específica resistente a la presión, dimensionada para equilibrar la capacidad energética total con el peso y el volumen que las baterías suponen para un vehículo que, además, debe mantener una flotabilidad neutra.
Anduril no divulga públicamente la densidad energética específica ni la química de las celdas utilizadas en el módulo de batería del DIVE-LD, pero la cifra de autonomía declarada del vehículo, un orden de magnitud superior a la autonomía de uno a tres días típica de los UUV tácticos más pequeños, implica o bien un volumen de batería dedicado inusualmente grande, o bien un conjunto de sensores y procesamiento de alta eficiencia energética, o, lo que es más probable, una combinación de ambos.
Navegación sin GPS
Un vehículo que pasa la mayor parte de su misión completamente sumergido, a menudo a profundidades donde las señales electromagnéticas, incluido el GPS, no pueden penetrar, no puede depender del posicionamiento por satélite durante la mayor parte de su trayecto. Los grandes vehículos submarinos no tripulados (UUV) de este tipo dependen, en cambio, de una combinación de un sistema de navegación inercial (INS) fijo, acelerómetros y giroscopios que estiman continuamente la posición integrando la aceleración y la rotación medidas desde un punto de partida conocido, fusionados con un registrador de velocidad Doppler (DVL), que emite pulsos acústicos contra el fondo marino para medir directamente la velocidad y la deriva del vehículo con respecto al fondo.
Debido a que la navegación inercial acumula errores de posición con el tiempo (un fenómeno conocido como deriva), la corrección DVL es esencial para mantener la precisión de la navegación durante la misión de varios días del DIVE-LD; cuando el bloqueo de fondo DVL no está disponible en columnas de agua profundas, el sistema recurriría únicamente a la navegación inercial por estima, con restablecimientos periódicos de la precisión siempre que el vehículo pueda obtener una corrección GPS en la superficie o una posición conocida de una baliza acústica.
Detección y el conjunto de carga útil IPOE/ISR/hidrográfica
La arquitectura modular de la carga útil del vehículo es la base de su utilidad militar, y cada uno de los perfiles de misión que Anduril anuncia para él (Preparación de Inteligencia del Entorno Operacional, ISR, guerra de minas y colocación de objetos submarinos de precisión) se corresponde con una configuración de sensores específica.
Las funciones hidrográficas y de cartografía del lecho marino se basan en el sonar de apertura sintética (SAS) o en el sonar de barrido lateral de alta resolución, que construyen imágenes acústicas detalladas del fondo marino y de cualquier objeto que repose sobre él mediante el procesamiento de la señal de retorno de una matriz de transductores en movimiento, una técnica que logra una resolución mucho mayor que una simple ecosonda y que es la herramienta estándar tanto para la cartografía como para la detección de minas en los vehículos submarinos no tripulados (UUV) navales modernos.
Las configuraciones ISR normalmente añadirían sensores acústicos pasivos para detectar y clasificar las firmas de las embarcaciones cercanas, mientras que el modo de misión de «posicionamiento de precisión» implica una bahía de carga útil mecánica capaz de liberar un objeto, un sensor, una baliza u otro equipo, en una ubicación referenciada por GPS o acústicamente con un alto grado de precisión posicional, un requisito de ingeniería nada trivial dado que el propio vehículo navega sin GPS continuo.

Comunicaciones
Los módems acústicos sumergibles, que por naturaleza tienen un ancho de banda bajo y un alcance corto en comparación con las comunicaciones por radio, son el medio estándar mediante el cual un vehículo submarino no tripulado (UUV) puede informar datos de estado limitados o recibir instrucciones actualizadas mientras aún está sumergido; la descarga completa de datos y la reprogramación detallada de la misión generalmente requieren que el vehículo salga a la superficie y establezca un enlace satelital o de radiofrecuencia.
Esta arquitectura de comunicaciones es, en sí misma, relevante desde el punto de vista operativo para las circunstancias de la captura: un vehículo submarino no tripulado (UUV) que ha emergido a la superficie, o que está operando cerca de ella para establecer un enlace de comunicaciones, es notablemente más vulnerable a la detección visual y por radar que uno que permanece a profundidad operativa, un período durante el cual una fuerza de interceptación tendría la mejor oportunidad de localizar físicamente y recuperar el vehículo antes de que pueda sumergirse de nuevo.
Por qué una captura intacta importa más que una captura destrozada
Un vehículo intacto permite examinar físicamente de forma directa la composición del material y las tolerancias de mecanizado del casco de presión; desmontar el módulo de la batería para determinar la química de las celdas, el embalaje y la densidad energética alcanzada; extraer el motor de propulsión y los actuadores de la superficie de control para estudiar sus soluciones de ingeniería específicas para la reducción del ruido; y, lo más valioso de todo, si el almacenamiento de datos y el hardware de procesamiento a bordo del vehículo no fueron borrados de forma remota, destruidos físicamente o protegidos por mecanismos de autodestrucción a prueba de manipulaciones antes de la captura, el acceso potencial al software de autonomía, los algoritmos de navegación y la lógica de planificación de la misión que rigen el comportamiento del vehículo sin control humano en tiempo real.
Es fundamental destacar que se cree que la memoria de a bordo también contiene datos batimétricos de alta resolución y mapas topográficos detallados del lecho marino recopilados durante la misión del vehículo.
Si bien Irán ya posee cartas topográficas completas del estrecho de Ormuz en su propio lado, se entiende que los datos capturados por el DIVE-LD incluyen estudios batimétricos del lado omaní del estrecho, las aproximaciones de aguas profundas y el terreno submarino sobre el que Irán históricamente ha tenido mucha menos visibilidad.
El acceso a estos datos proporcionaría a los estrategas navales iraníes un conocimiento sin precedentes de los contornos del lecho marino, los obstáculos submarinos y los perfiles de profundidad en el lado opuesto del estrecho.
Para un país que desarrolla activamente sus propios programas de vehículos submarinos no tripulados, cada uno de estos subsistemas representa años de investigación y desarrollo independientes que un único esfuerzo exitoso de ingeniería inversa podría comprimir significativamente, no produciendo una copia idéntica de la noche a la mañana, sino revelando soluciones de diseño, opciones de materiales y enfoques de ingeniería para problemas (tolerancia a la presión a grandes profundidades, reducción de la firma acústica, gestión de energía de larga duración, precisión de navegación sin GPS) que los ingenieros navales iraníes de otro modo habrían tenido que resolver de forma independiente a través de años de ensayo y error.
Una prueba de la postura submarina estadounidense en el Golfo Pérsico.
Más allá de la plataforma en sí, la pérdida tiene un significado más amplio en la interpretación militar del episodio. La Armada de los Estados Unidos ha invertido fuertemente en sistemas submarinos y de superficie no tripulados precisamente porque permiten la vigilancia continua de las aguas, incluidos puntos estratégicos como el Estrecho de Ormuz, sin exponer a riesgos a los buques ni al personal tripulado.
Una plataforma construida sobre la premisa de que la otra parte puede rastrearla, interceptarla y recuperarla socava el supuesto operativo central que subyace a su despliegue: que un sistema autónomo y sin tripulación que opera en aguas regionales no conlleva un riesgo significativo de caída.
Los grupos de expertos militares independientes que han analizado el incidente han señalado que, si Washington finalmente confirma la pérdida en su totalidad, el episodio podría exponer vulnerabilidades reales en los procedimientos estadounidenses de lanzamiento y recuperación, los protocolos de monitoreo de misiones, la resiliencia de las comunicaciones y, quizás lo más significativo, la ausencia o el fallo de los mecanismos de autodestrucción de emergencia o de destrucción de datos destinados a prevenir precisamente este tipo de captura.
Independientemente de que la parte estadounidense reconozca o no lo sucedido, la realidad subyacente es algo que Washington no puede ignorar fácilmente: un activo submarino estadounidense de última generación, valorado en varios millones de dólares, ya no está bajo control estadounidense, según la propia admisión del ejército iraní de un «fallo» en la zona, y se encuentra en manos iraníes para su estudio a su antojo.
Press TV